
把 Insta360 拍出来的 .insv 双鱼眼视频,自动重建成全景 3D Gaussian Splatting,最后导出一个标准的 x,y,z + rgb 点云(PLY),可以直接扔进 CloudCompare、MeshLab 这类工具看。内置一个跨平台点云查看器,选文件即可在浏览器里交互式查看。
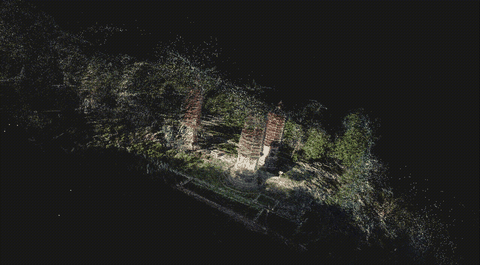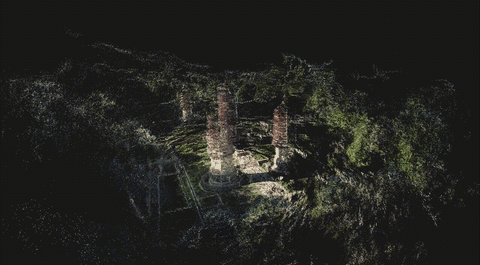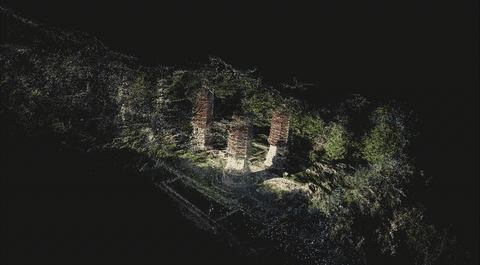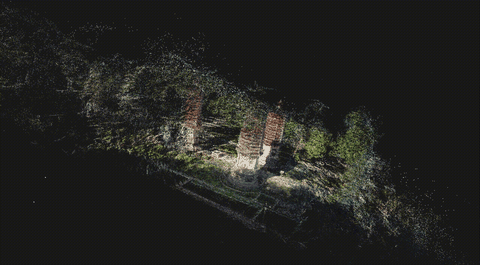
重建出的点云(银山塔林,近塔绕圈拍摄,约 85 万点):
 |
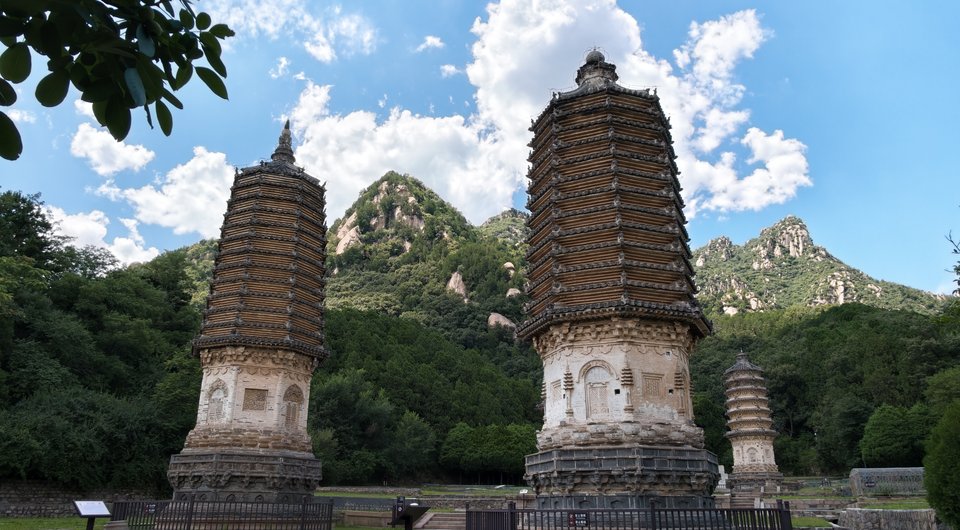 |
| 点云动态展示 | 拍摄现场实景 |
Insta360 的双镜头是两颗鱼眼分开存的(_00_ 前镜头、_10_ 后镜头),要变成能用的 3D 结果,得一路处理:
- 用官方 MediaSDK 把两颗鱼眼拼成一张 360° 等矩形视频
- 抽帧
- 用 COLMAP 的等矩形相机模型做位姿重建
- 把每帧全景展开成 6 个共光心的透视面,喂给 3DGS
- 训练高斯模型
- 导出标准点云
全景图每个像素对应一个方向,光心在球心。如果图省事直接把 6 个 cube 面当成独立相机去做 SfM,共光心的面会被误当成自由相机,凭空多出伪基线,位姿会乱。所以先在等矩形空间用 EQUIRECTANGULAR 相机模型跑一遍 SfM 拿到平滑的相机轨迹,再基于这个轨迹展开 6 个透视面,保证每一帧的 6 个面光心都重合在同一点。
分两类:轻量依赖交给 uv 装,重型依赖复用机器上已经配好的环境。
| 依赖 | 用途 | 说明 |
|---|---|---|
uv |
Python 环境管理 | uv sync 装轻量依赖 |
ffmpeg |
抽帧 | 系统 PATH 里可用即可 |
| Insta360 MediaSDK | 拼接 .insv |
官方 SDK,手动放好 MediaSDKTest.exe |
| gaussian-splatting | 训练 | 复用已有 .venv(含 torch CUDA + 编译好的 diff-gaussian-rasterization / simple-knn) |
pycolmap(cp311) |
等矩形 SfM | 预编译包目录 |
git clone https://github.com/FemtoRhythm/insta360-3dgs
cd insta360-3dgs
uv sync项目通过环境变量找重型依赖,默认路径都假设它们和仓库同级(../)。对不上的话用环境变量覆盖:
| 环境变量 | 默认值 | 说明 |
|---|---|---|
INSTA360_3DGS_MEDIASDK_EXE |
../sdk/MediaSDK/bin/MediaSDKTest.exe |
MediaSDK 拼接程序 |
INSTA360_3DGS_GS_DIR |
../gaussian-splatting |
gaussian-splatting 目录 |
INSTA360_3DGS_PYLIBS |
../pylibs |
pycolmap 预编译包 |
INSTA360_3DGS_RUNTIME_PYTHON |
<GS_DIR>/.venv/Scripts/python.exe |
跑重型阶段的解释器 |
一条命令跑完,输入可以是单个 .insv 文件,也可以是装了一堆 .insv 的目录:
uv run insta360-3dgs run --input example_00_006.insv --output out/
# 或整个目录,训练完顺手做质量评估
uv run insta360-3dgs run --input ./raw_clips --output out/ --verify
想单独跑某一步也行,每个子命令都是幂等的(产物已存在就直接跳过):
uv run insta360-3dgs stitch  --input ./raw_clips --output out/stitched
uv run insta360-3dgs extract --input out/stitched/xxx.mp4 --output out/
uv run insta360-3dgs sfm     --output out/ --threads 8
uv run insta360-3dgs cubemap --output out/
uv run insta360-3dgs train   --output out/ --iterations 30000
uv run insta360-3dgs export --output out/ --iteration 30000另外两个可选的子命令:verify 算 PSNR/SSIM/L1,preview 渲染全景图和原图对比。
导出的 pointcloud.ply 可以用内置查看器在浏览器里交互式查看,支持自由旋转(可倒置)、缩放、平移、自动旋转和点大小调节。
下载 PLYViewer.exe(免安装,双击即可选文件查看)
依赖仅 Python 标准库(tkinter / http.server):
cd viewer
python viewer_app.py
# 弹出窗口,选择 .ply 文件后自动启动本地服务并打开默认浏览器cd viewer
.\build_exe.ps1
# 产物: dist\PLYViewer.exe,双击即可选文件查看| 参数 | 默认 | 说明 |
|---|---|---|
--stitch-type |
optflow |
拼接算法:template / optflow / dynamicstitch / aistitch |
--output-size |
3840x1920 |
拼接分辨率 WxH |
--fps |
0.5 |
抽帧频率 |
--width |
2880 |
全景帧宽度(高度 = 宽度 / 2) |
--iterations |
30000 |
3DGS 训练迭代数 |
--threads |
8 |
SfM 线程数 |
<output>/
  stitched/         拼接出的等矩形 mp4
  frames/           抽出的全景帧
  sfm/              等矩形 SfM(结果在 sfm/0/)
  cubemap/          cube 面训练数据(images/ + sparse/0/)
  model/            3DGS 训练输出
  pointcloud.ply    最终点云(x,y,z + rgb)
- 双镜头文件必须成对(
_00_前 +_10_后),只传一个会拼不完整;传目录时会自动配对。 - 训练阶段内部会切到 gaussian-splatting 目录,
--output记得传绝对路径(CLI 已经帮你处理了)。 - 想重跑某一步,删掉对应的输出子目录就行,比如
rm -rf out/model再跑一次 train。
本项目为此前任职期间完成的个人作品,迁移至此个人仓库做归档与技术分享,代码版权归本人所有。 This project was developed during my previous employment, migrated to personal open‑source repository for archive & demonstration.